产品目录
推荐文章
- 浙江XX大学专项服务落地 觐嘉科学仪器完成医疗器械密封性测试仪全流程深度维保
- 厦门XX单位专项服务:觐嘉科学仪器完成呼吸过滤器气雾颗粒直径测试仪计量级精度调校
- 医用脱脂棉吸水量试验筐
- 电动自行车把立管弯曲强度测试仪
- 微粒脱落补充试验用试验杯
- 耳罩物理性能综合试验机
- 电动自行车冲击试验仪
- 电动自行车综合性能试验机
- 觐嘉科学仪器(上海)赴XX省医疗器械检验研究院 完成外科植入物磁致扭矩测量装置专项售后运维
- 花洒冷热疲劳试验机
联系我们
联系人:王经理
联系电话:13120992305
客服QQ:1552956819
公司地址:上海市松江区洞泾镇长兴东路1586号
 当前位置:
 13120992305
 留言咨询
 在线咨询
产品详情
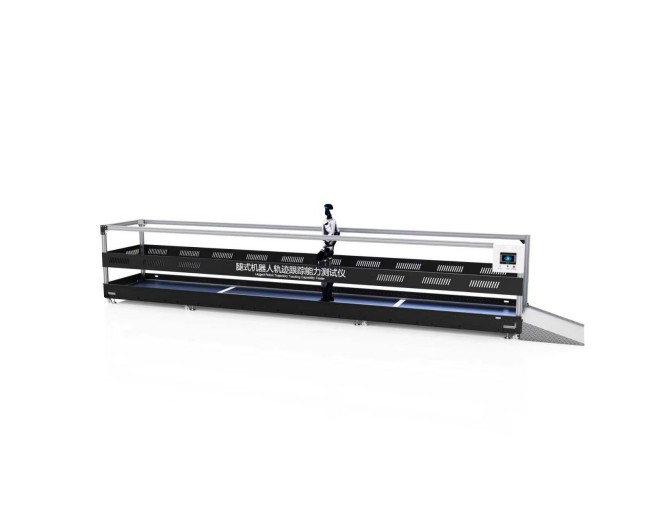
腿式机器人轨迹跟踪能力测试仪
一、测试目的
本试验的目的是测试机器人跟踪目标行进的能力。
二、工作原理
设备依据 GB/T 44251-2024 第 21 章轨迹跟踪能力试验方法设计,采用光学动作捕捉方式获取机器人三维实时位姿。系统位置测量误差≤5 mm,时间同步误差≤20 ms,采样频率≥100 Hz;支持直线、圆形参考轨迹试验,自动计算跟踪偏差、平均跟踪偏差、均方根跟踪误差;软件内置标准试验流程,自动输出轨迹曲线与合规试验报告,适用于各类双足、四足腿式机器人空载及额定负载工况下轨迹跟踪性能检测。
三、满足标准
GB/T44251-2024 腿式机器人性能及试验方法 21 轨迹跟踪能力
四、技术参数
参数项 | 规格 |
控制系统 | 工业级PLC |
操作界面 | 彩色7寸触摸屏操作,中、英文切换 |
三维位置测量精度 | ≤±5 mm |
姿态角度测量精度 | ≤±0.2° |
采样频率 | ≥100 Hz |
系统时间同步误差 | ≤20 ms |
有效测试区域 | 3m×5m |
支持被测机器人 | 双足人形机器人、四足 / 六足多腿机器人 |
工作环境温度 | -20℃~40℃ |
适用行进面 | 硬质平整地面,摩擦系数 0.75~1.0 |
标记识别 | 支持 4mm/8mm 红外反光标记球,多靶点 6DoF 位姿解算 |
电源 | AC220V±10% 50Hz |
安全保护 | 电子限位保护、载自动停机保护 |
五、基本配置
主机1台
扳手1套
电源线1根
说明书1份
合格证1份
保修卡1份
铭牌1份

本文地址:/pdetail/2904.html
- 上一篇: 腿式机器人行进直线度测试仪
- 下一篇: 腿式机器人zui小转身空间测试装置
相关文章
-
2026-11-12
本文章由觐嘉科学仪器(上海)有限公司提供···
-
2026-11-12
本文章由觐嘉科学仪器(上海)有限公司提供···
-
2026-11-12
医用脱脂棉吸水量试验筐一、设备介绍本试验···
-
2026-11-12
YD023电动自行车把立管弯曲强度测试仪···
-
2026-11-11
微粒脱落补充试验用试验杯一、设备介绍本试···
-
2026-11-11
耳罩物理性能综合试验机一、描述本设备是针···
-
2026-11-11
YD022电动自行车冲击试验仪一、描述···
-
2026-11-11
电动自行车综合性能试验机一、介绍本电···
-
2026-11-10
本文章由觐嘉科学仪器(上海)有限公司提供···
-
2026-11-10
WS026-3花洒冷热疲劳试验机 花洒冷···